26.05-RobotStudio6.08-工业机器人典型应用 — 搬运项目作业
课程名称:工业机器人实操与应用
项目名称:太阳能薄板自动搬运工作站搭建与调试
软件版本:RobotStudio 6.08
机器人型号:ABB IRB 120
系统版本:RobotWare 6.08.01
完成时间:2026年5月12日
一、项目背景与实训目标
1.1项目背景
在光伏制造与3C装配行业中,太阳能薄板/玻璃基板的自动搬运是典型的高频、高精度、轻载作业场景。传统人工搬运存在效率低、易破损、劳动强度大等问题。通过RobotStudio搭建虚拟搬运工作站,可在零物理成本下完成产线布局验证、I/O通信调试、RAPID逻辑编写与节拍优化,为后续真实产线部署提供可靠的数据支撑与程序基础。
1.2实训目标
|
维度 |
具体目标 |
|
理论认知 |
理解工业机器人搬运工作站的标准作业流程(初始化→拾取→搬运→放置→状态反馈);掌握DSQC652I/O模块的DeviceNet通信机制与信号映射原理。 |
|
实操技能 |
熟练完成虚拟控制器系统备份与重置;独立完成工具数据(ToolData)、工件坐标系(WobjData)、载荷数据(LoadData)的创建与标定;掌握关键目标点示教技巧与rModPos辅助修正方法。 |
|
编程与调试 |
读懂并优化RAPID搬运逻辑程序;掌握单步调试、I/O监控、自动循环验证等标准调试流程;具备常见报警(点位偏差、信号未映射、真空超时)的排查与修复能力。 |
|
工程素养 |
形成“配置→编程→仿真→验证→优化”的闭环工程思维,提升自动化产线虚拟调试与故障诊断能力。 |
二、软硬件环境与系统架构
|
组件 |
规格/版本 |
功能说明 |
|
仿真平台 |
RobotStudio6.08 |
ABB官方离线编程与虚拟调试软件,支持Pack&Go打包、虚拟控制器(VC)仿真、SmartComponents逻辑构建。 |
|
机器人本体 |
ABBIRB120 |
6轴紧凑型工业机器人,额定负载3kg,工作半径580mm,重复定位精度±0.01mm,适用于轻型物料搬运。 |
|
I/O通信模块 |
DSQC652 |
标准数字I/O板卡,提供16DI/16DO,支持DeviceNet总线通信,本项目中地址设为10。 |
|
控制系统 |
RobotWare6.08.01 |
ABB机器人底层操作系统,提供RAPID解释器、运动学解算、I/O调度与安全监控功能。 |
|
工作站文件 |
SituationalTeaching_Carry608A.rspag |
预设的Pack&Go工程包,包含机器人模型、输送带、暂存盒、夹具及基础SmartComponent逻辑。 |
三、项目实施流程与技术细节
3.1工作站解包与虚拟系统重置
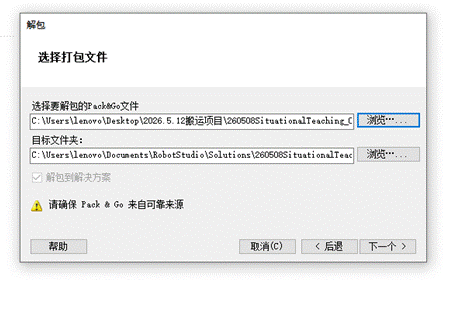
操作路径:文件→打开→选择.rspag文件→跟随向导完成解包
解包逻辑:.rspag为ABB标准工程打包格式,内含布局文件、SmartComponent逻辑、系统配置及初始RAPID程序。解包时需指定本地路径,并绑定对应版本的RobotWare(6.08.01)以确保兼容性。
系统备份与重置:
控制器→备份与恢复→创建备份:保存当前I/O配置与程序数据,防止误操作丢失。
控制器→重启→I-Start(重置系统):清除历史配置,恢复至出厂默认状态,避免旧参数干扰新工程。
重置后重新加载I/O映射与RAPID模块,确保系统环境纯净。
3.2I/O通信网络与信号映射配置
3.2.1DSQC652单元挂载
配置路径:控制器→配置→I/O系统→DeviceNet总线→添加单元
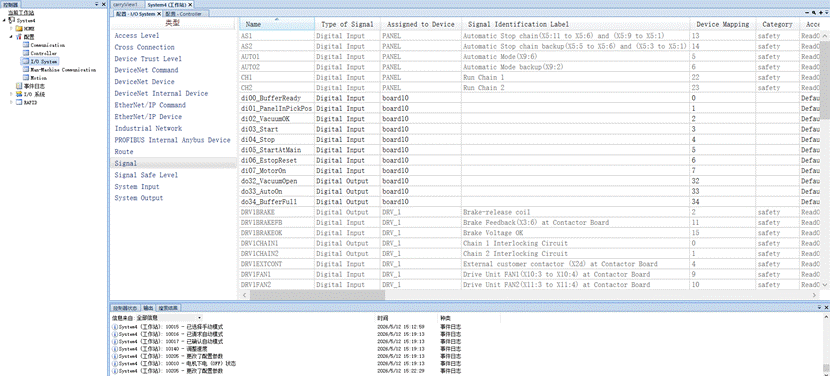
参数设置:Name=Board10,Address=10,Type=DSQC652。地址10为DeviceNet网络节点号,需与仿真总线配置一致。
3.2.2数字I/O信号定义
|
信号名称 |
类型 |
地址 |
功能说明 |
工程意义 |
|
di00_BufferReady |
DI |
0 |
暂存装置就绪信号 |
确保放置机构已就位 |
|
di01_PanelInPickPos |
DI |
1 |
工件到达拾取位 |
触发抓取流程的起始条件 |
|
di02_VacuumOK |
DI |
2 |
真空吸附反馈 |
确认夹具已稳定抓取工件 |
|
di03_Start |
DI |
3 |
程序启动 |
外部按钮/上位机触发 |
|
di04_Stop |
DI |
4 |
程序暂停/停止 |
安全干预信号 |
|
di05_StartAtMain |
DI |
5 |
从主程序启动 |
复位后重新初始化运行 |
|
di06_EstopReset |
DI |
6 |
急停复位 |
解除安全锁定状态 |
|
di07_MotorOn |
DI |
7 |
电机上电 |
伺服系统使能 |
|
do32_VacuumOpen |
DO |
32 |
打开真空 |
控制电磁阀通断 |
|
do33_AutoOn |
DO |
33 |
自动运行状态 |
反馈PLC/HMI当前模式 |
|
do34_BufferFull |
DO |
34 |
暂存盒满载报警 |
触发停机或换盒流程 |
3.2.3系统输入/输出(SystemI/O)绑定
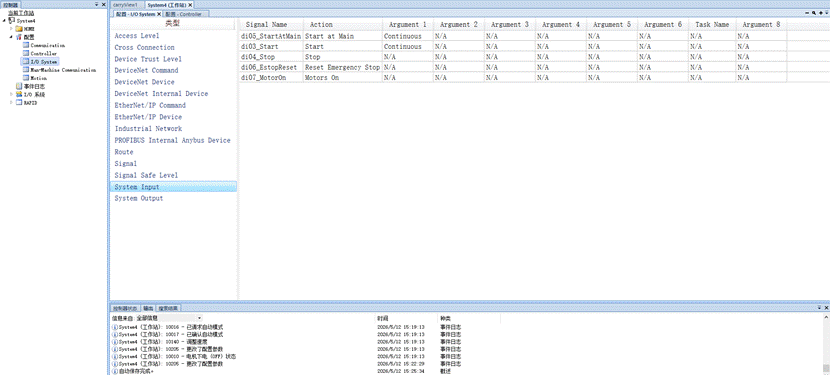
将数字信号与控制器底层动作关联,实现硬件级联控制:
di03_Start→Start(启动RAPID程序)
di04_Stop→Stop(程序暂停)
di05_StartAtMain→StartMain(强制从Main例行程序开始)
di06_EstopReset→ResetEstop(清除急停标志)
di07_MotorOn→MotorOn(伺服上电)
do33_AutoOn→AutoOn(模式状态回读)
配置提示:系统I/O需在控制器→配置→I/O系统→系统输入/输出中完成映射,修改后必须执行重启控制器方可生效。
3.3核心程序数据创建与参数标定
程序数据是机器人运动学解算与动态补偿的基础,必须与实际物理安装严格对应。
|
数据类型 |
变量名 |
关键参数 |
标定说明 |
|
工具数据 |
tGripper |
tooldata |
TCP设为夹具末端中心(Z=115mm);四元数[1,0,0,0]表示无姿态旋转;质量与质心用于运动轨迹的动态负载补偿,防止高速运动时产生振荡。 |
|
工件坐标系 |
WobjCNV |
wobjdata |
三点法通过示教X轴正向点、X轴终点、Y轴正向点自动计算坐标系原点与旋转矩阵。分离输送带与暂存盒坐标系,便于后续使用Offs进行独立偏移计算。 |
|
载荷数据 |
LoadFull |
loaddata |
表示工件(太阳能薄板)的质量与质心偏移。与工具数据分离,可在Pick前加载、Place后卸载,提升空载运行时的加速度与轨迹平滑度。 |
3.4RAPID程序模板导入与冲突处理
导入方式:RAPID→导入模块→选择MainMoudle.mod
命名冲突问题:若工程中已存在同名tooldata/wobjdata/loaddata,导入时会报错。
解决方法:在程序数据选项卡中手动删除冲突变量,或使用重命名功能预留空间;重新导入后验证数据结构是否完整对齐。
3.5关键目标点示教与位姿优化
需示教3个核心目标点,所有点位均基于对应Wobj与tGripper标定:
|
点位名称 |
功能定位 |
示教要点 |
|
pHome |
安全原点 |
关节角处于中间值,远离输送带与暂存盒,便于程序初始化与急停恢复。 |
|
pPick |
拾取基准点 |
位于工件正上方5~10mm处,工具姿态垂直向下(避免侧向受力),使用MoveL逼近。 |
|
pPlaceBase |
放置基准点 |
暂存盒第一格位中心,工具姿态与工件贴合面平行,预留2mm下降余量防碰撞。 |
示教流程:手动操纵(线性/重定位模式)→切换至对应Wobj→移动至目标位姿→示教目标点→修改位置。使用内置子程序rModPos可微调姿态与坐标,确保抓取/放置精度。
3.6RAPID程序架构与逻辑解析
程序采用模块化结构,主循环清晰,安全性高:
|
例行程序 |
功能说明 |
核心逻辑 |
|
Main |
主调度程序 |
WHILE循环调用初始化→拾取→放置→满盒检测,实现连续作业。 |
|
rInitialize |
系统初始化 |
计数器清零、信号复位、机器人回pHome、加载空载数据。 |
|
rPickPanel |
拾取流程 |
WaitDIdi01=1→MoveLpPick→Setdo32→WaitDIdi02=1→提升。 |
|
rPlaceInBuffer |
放置与计数 |
调用rCalculatePos计算当前格位→MoveL放置→Resetdo32→计数+1→满盒判断。 |
|
rCalculatePos |
偏移计算 |
基于pPlaceBase使用Offs按行列规律计算目标位姿,适配多格位布局。 |
|
rCheckHomePos/CurrentPos |
安全校验 |
读取CRobT当前位姿,比对是否偏离安全区域,异常时触发报警或暂停。 |
|
rModPos |
点位修正辅助 |
提供慢速微操接口,便于仿真环境下精细调整抓取/放置位姿。 |
3.7系统联调与仿真验证
调试流程
I/O状态监控:打开I/O浏览器,强制DI信号模拟传感器输入,观察DO反馈与系统动作是否联动。
数据校验:核对tGripper、Wobj、LoadFull参数是否与模型匹配,避免运动学解算偏差。
单步调试:切换至手动单步模式,逐行执行RAPID代码,验证逻辑分支、等待条件与运动轨迹。
自动循环:切换至自动模式,连续运行5个完整周期,记录节拍时间、碰撞检测状态与信号响应延迟。
典型报警与处理
|
报警现象 |
原因分析 |
解决方案 |
|
位置偏差/轨迹异常 |
pPick或pPlaceBase示教坐标漂移 |
重新标定Wobj,使用rModPos慢速修正,确认Tool数据TCP无误。 |
|
I/O信号无响应 |
系统输入/输出未正确绑定或地址冲突 |
核对DSQC652地址映射表,重启控制器刷新配置。 |
|
真空等待超时 |
WaitDI超时参数设置过短或仿真物理未加载 |
延长等待时间(如WaitDIdi02,1,MAX),检查SmartComponent真空逻辑是否触发。 |
|
满载后未复位 |
计数逻辑或TEST分支条件错误 |
检查rCalculatePos偏移公式与do34输出时序,修正循环判断条件。 |
仿真结果
连续稳定运行5个完整搬运周期,无干涉碰撞。
满载后do34_BufferFull正确置位,程序自动暂停并提示复位。
运动轨迹平滑,TCP重复定位精度符合±0.05mm仿真标准。
四、RAPID核心指令应用总结
|
指令类别 |
常用指令 |
语法示例/应用场景 |
注意事项 |
|
运动控制 |
MoveJ |
快速空间移动,关节插补,路径非直线。用于pHome间转移。 |
避免在狭小空间使用,防止关节超限。 |
|
MoveL |
直线插补,路径精度高。用于拾取/放置逼近。 |
需配合准确Wobj与Tool数据。 | |
|
MoveC |
圆弧插补,需起始点、经过点、目标点。单段≤240°。 |
三点共线会报错,注意姿态连续性。 | |
|
MoveAbsJ |
绝对关节运动,各轴独立到位。用于安全复位。 |
不依赖笛卡尔坐标系,适合急停恢复。 | |
|
I/O控制 |
Set/Reset |
Setdo32;置高真空输出;Resetdo32;关闭。 |
动作前后需加WaitTime或WaitDI确认执行。 |
|
WaitDI |
WaitDIdi01,1,MAX;阻塞等待信号变1。 |
建议设置超时时间,防止程序死锁。 | |
|
逻辑控制 |
IF/TEST |
条件分支判断,用于满载检测、模式切换。 |
TEST支持多值匹配,结构更清晰。 |
|
WHILE/FOR |
WHILE用于主循环;FOR用于固定次数偏移摆放。 |
循环体内必须包含状态更新或退出条件。 | |
|
位置处理 |
Offs |
pTarget:=Offs(pBase,dx,dy,dz);基于Wobj偏移。 |
偏移方向依赖当前激活的Wobj。 |
|
CRobT |
pNow:=CRobT(\Tool:=tGripper\WObj:=WobjBuffer);读取当前位姿。 |
常用于安全校验或动态轨迹补偿。 | |
|
RelTool |
沿工具坐标系偏移并可附加旋转。 |
适用于姿态微调,与Offs应用场景不同。 |
五、项目总结、问题剖析与优化建议
5.1项目完成内容
本实训完整实现了太阳能薄板搬运工作站的虚拟搭建与调试流程:
完成.rspag解包、系统备份与I-Start重置,确保环境纯净。
独立完成DSQC652单元挂载、11个数字I/O定义及6个系统I/O映射。
创建tGripper、WobjCNV/Buffer、LoadFull三类核心数据,参数标定准确。
导入RAPID模板,示教pHome、pPick、pPlaceBase关键点位。
完成程序逻辑调试与全自动仿真,实现“拾取→搬运→放置→计数→满载提示”闭环作业。
5.2难点与解决策略
|
难点 |
根因分析 |
解决路径 |
|
I/O配置混乱 |
信号命名不规范、系统映射未刷新 |
建立标准化命名表,配置后强制重启VC,使用I/O监控器逐点验证。 |
|
目标点示教偏差 |
未切换至正确Wobj或Tool数据TCP错误 |
示教前确认激活坐标系,使用rModPos慢速微操,结合CRobT读取实际值比对。 |
|
程序逻辑报错 |
循环条件未更新或偏移公式符号错误 |
单步执行+变量监视器跟踪,打印关键变量,修正TEST分支与Offs参数。 |
|
满载复位异常 |
计数器未清零或do34输出时序冲突 |
在rInitialize中强制重置计数变量,确保满载信号触发后程序进入安全等待态。 |
5.3学习收获
掌握了ABBIRB120搬运工作站从“布局搭建→I/O通信→数据标定→程序编写→虚拟调试”的全流程工程方法。
深入理解RAPID语言的结构化编程思想,能够独立阅读、修改并优化搬运逻辑。
建立起“仿真先行、逻辑验证、异常预案”的自动化产线调试思维,为后续对接真实PLC与视觉系统奠定基础。
5.4工作站改进建议(工程化扩展)
增加异常报警与日志模块:引入ERR处理例程与WriteLog指令,记录故障时间、信号状态与错误代码,便于后期维护。
节拍优化:在安全前提下调整速度参数(如v200→v500,z10→z20),优化MoveJ与MoveL切换点,缩短单周期时间。
容量扩展适配:将暂存盒改为二维阵列布局,使用FOR循环嵌套计算行列偏移,支持3×3或4×4矩阵摆放。
防碰撞与安全增强:在RobotStudio中配置CollisionSets,启用动态干涉检测;添加安全区域限制(WorldZones),防止TCP越界。
多传感器融合预留接口:预留di10~di15用于接入视觉定位信号或压力传感器,为后续升级为“视觉引导+柔性抓取”工作站预留扩展空间。
六、实训成果自评表
|
考核项目 |
技术要求 |
分值 |
评分细则 |
自评分 |
备注 |
|
常用I/O配置 |
正确配置数字I/O与系统输入输出 |
20 |
流程理解+操作规范 |
20 |
信号映射完整,系统联动正常 |
|
核心程序数据创建 |
准确设定Tool、Wobj、Load数据 |
20 |
参数标定+物理意义 |
20 |
TCP、质心、三点法标定无误 |
|
目标点示教操作 |
精准完成关键点位示教 |
20 |
坐标系切换+姿态控制 |
20 |
使用rModPos微调,抓取/放置平稳 |
|
程序调试过程总结 |
书面完整记录调试流程 |
20 |
步骤清晰+问题闭环 |
20 |
涵盖单步、自动、报警处理 |
|
搬运程序优化尝试 |
根据需求进行逻辑/参数优化 |
20 |
结构改进+效率提升 |
20 |
完成偏移扩展与安全校验逻辑优化 |
|
总计 |
— |
100 |
— |
100 |
全流程独立完成,仿真稳定可靠 |
更多推荐
 6
 0
- 0


 已为社区贡献1条内容

所有评论(0)